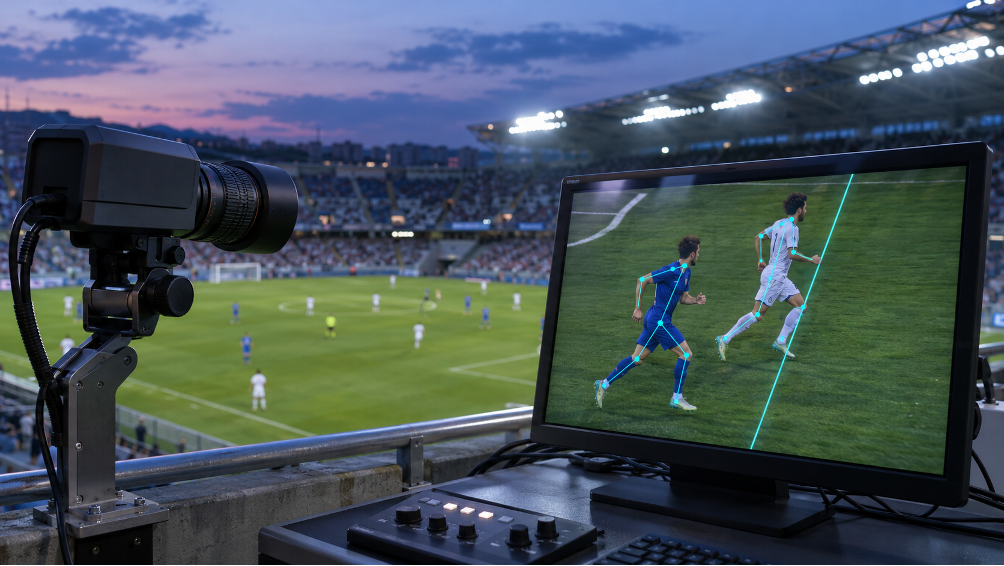
Quando guardiamo un replay e vediamo comparire la linea del fuorigioco, tutto sembra piuttosto semplice: c’è un attaccante, c’è un difensore e bisogna capire chi dei due fosse più avanti nel momento in cui è partito il pallone. Il problema è che, per arrivare a quella linea apparentemente così banale, oggi vengono utilizzate dodici telecamere sincronizzate, decine di punti tracciati sul corpo di ogni calciatore e un sistema capace di ricostruire quello che succede sul campo in tre dimensioni.
È il principio alla base del fuorigioco semiautomatico utilizzato in Serie A. Le 12 telecamere installate intorno al terreno di gioco seguono, oltre al pallone, 29 punti anatomici per ogni giocatore. Gli stessi dati hanno anche impieghi commerciali, dalle statistiche per i media ai servizi concessi in licenza dalla Lega al settore delle scommesse sportive, mentre nel SAOT servono soprattutto a dare agli ufficiali di gara una ricostruzione molto più precisa della posizione dei calciatori.
Il sistema non vede un giocatore, ma decine di punti che si muovono
Partiamo da un’azione normale. Un centrocampista sta per effettuare un passaggio, davanti a lui ci sono diversi giocatori e magari attaccante e difensore sono quasi sulla stessa linea. Per noi è una scena unica; per il sistema, invece, è una quantità enorme di coordinate che devono essere aggiornate continuamente.
Nella descrizione del sistema utilizzato ai Mondiali 2026, la FIFA indica fino a 29 punti corporei per calciatore, rilevati 50 volte al secondo. Piedi, ginocchia, spalle e altre parti del corpo vengono quindi seguite fotogramma dopo fotogramma, creando una sorta di scheletro digitale che si muove insieme all’atleta.
Nel momento del passaggio bisogna poi capire quale sia esattamente il frame corretto, perché una differenza di pochi centesimi di secondo può significare diversi centimetri per un giocatore che sta correndo. Una volta individuato quel momento, il sistema ricostruisce le posizioni delle parti del corpo rilevanti per il fuorigioco. Secondo la Regola 11 dell’IFAB, un attaccante è in posizione di fuorigioco solo se una parte rilevante della testa, del corpo o dei piedi si trova nella metà campo avversaria ed è più vicina alla linea di porta avversaria sia rispetto al pallone sia rispetto al penultimo avversario.
C’è però un altro problema: una telecamera non sa automaticamente che quel piede si trova a 42 metri dalla porta. Registra immagini e pixel. Per trasformarli in misure reali bisogna conoscere con precisione la posizione delle telecamere e calibrare tutto rispetto alla geometria del terreno di gioco.
È molto simile a quello che succede nelle fabbriche
Parte degli stessi problemi viene affrontata ogni giorno nei sistemi di machine vision industriale. Pensiamo, per esempio, a una fabbrica in cui un robot deve afferrare un componente che passa su un nastro trasportatore. Non basta che la telecamera “veda” l’oggetto: deve sapere dove si trova nello spazio, con quale inclinazione e a quale distanza, altrimenti il braccio robotico rischia semplicemente di mancarlo.
Quando vengono utilizzate più telecamere, tutte devono quindi essere messe in relazione tra loro e con il mondo reale; attraverso calibrazione, triangolazione e trasformazioni geometriche diventa possibile ricostruire la posizione tridimensionale di ciò che stanno osservando.
Nel calcio il principio è lo stesso, ma le condizioni sono decisamente peggiori rispetto a quelle di una linea produttiva. In fabbrica puoi scegliere l’illuminazione, sapere da dove arriverà il pezzo e perfino controllarne la velocità; durante una partita ci sono invece ventidue persone che corrono in direzioni differenti, si coprono a vicenda, saltano e cambiano posizione in continuazione.
Basta pensare a un calcio d’angolo, con dieci giocatori ammassati nella stessa zona, per capire quanto possa essere complicato stabilire automaticamente a chi appartenga un piede che compare solo in parte tra altri due corpi.
Perché il controllo umano resta parte del sistema
Uno dei problemi più interessanti è infatti quello delle cosiddette occlusioni, cioè quando una persona o una parte del corpo viene nascosta alla telecamera da qualcos’altro. Le ricerche della FIFA sulle linee virtuali del fuorigioco indicano tra le principali fonti di errore proprio le sovrapposizioni tra giocatori, insieme alla distorsione legata all’angolazione delle telecamere, alla topografia del terreno e al corretto riconoscimento delle singole parti anatomiche.
Prima di comunicare la valutazione all’arbitro, gli addetti al VAR verificano il momento del passaggio selezionato dal sistema e la linea proposta. Durante Bologna-Cagliari della stagione 2025/26, come emerso dagli audio di Open VAR, proprio questo controllo ha permesso di correggere sia il fotogramma sia il calciatore preso come riferimento, tornando indietro di due frame.
Alla fine è ancora l’arbitro a decidere
C’è poi una distinzione che rischiamo spesso di dimenticare: sapere dove si trova un giocatore non significa automaticamente sapere se deve essere fischiato un fuorigioco.
In alcuni casi il coinvolgimento è evidente, per esempio quando è lo stesso giocatore a toccare il pallone; in altri bisogna stabilire se il calciatore abbia partecipato attivamente all’azione, ostacolato un avversario oppure tratto vantaggio dalla propria posizione. Sono valutazioni regolamentari nelle quali un sistema di computer vision non può semplicemente sostituirsi al direttore di gara.
Il paragone con l’industria torna utile anche qui. Una telecamera può dirci con precisione che un componente misura qualche millimetro in più del previsto, ma qualcun altro deve aver stabilito prima quali siano le tolleranze accettabili e cosa fare quando vengono superate.
Nel calcio succede qualcosa di simile: la tecnologia misura, ricostruisce e suggerisce; la decisione resta umana. Le dodici telecamere, insomma, non hanno eliminato l’arbitro dal fuorigioco. Gli hanno semplicemente dato molti più occhi con cui guardarlo.
